PG关注到,研华3月17日的视频资源介绍ASR-A702与AFE-A702相关机器人平台,将Jetson Thor、多相机、距离感知和软件工具放在同一任务框架中。公开视频转录讨论感知、理解与动作流程的协同。
视频主要展示感知数据、软件工具和机器人任务的联系,未给出完整测试配置。理解这类平台,应关注所用传感器配置、软件版本与具体业务任务,不将演示扩展为完整机器人的安全验证结果。
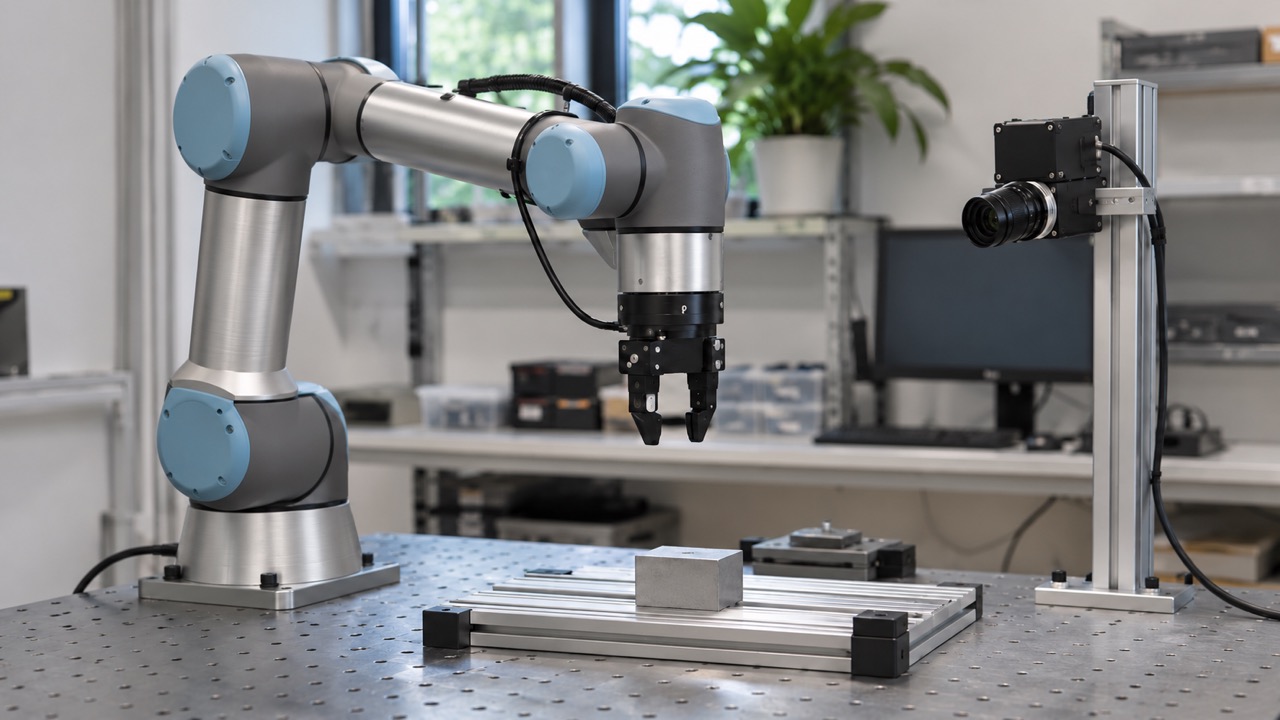
多传感输入需要清楚关联
从工程实施看,每份输入来自哪个设备和时点,应能从记录中找到。相机、距离与其他传感资料具有不同采集方式,明确对应关系有助于后续软件正确理解同一任务环境。
感知结果进入动作流程之前,还需要明确应用规则和确认条件。项目可以分别记录观察、计算与执行状态,帮助现场人员理解任务正在进行到哪一步。
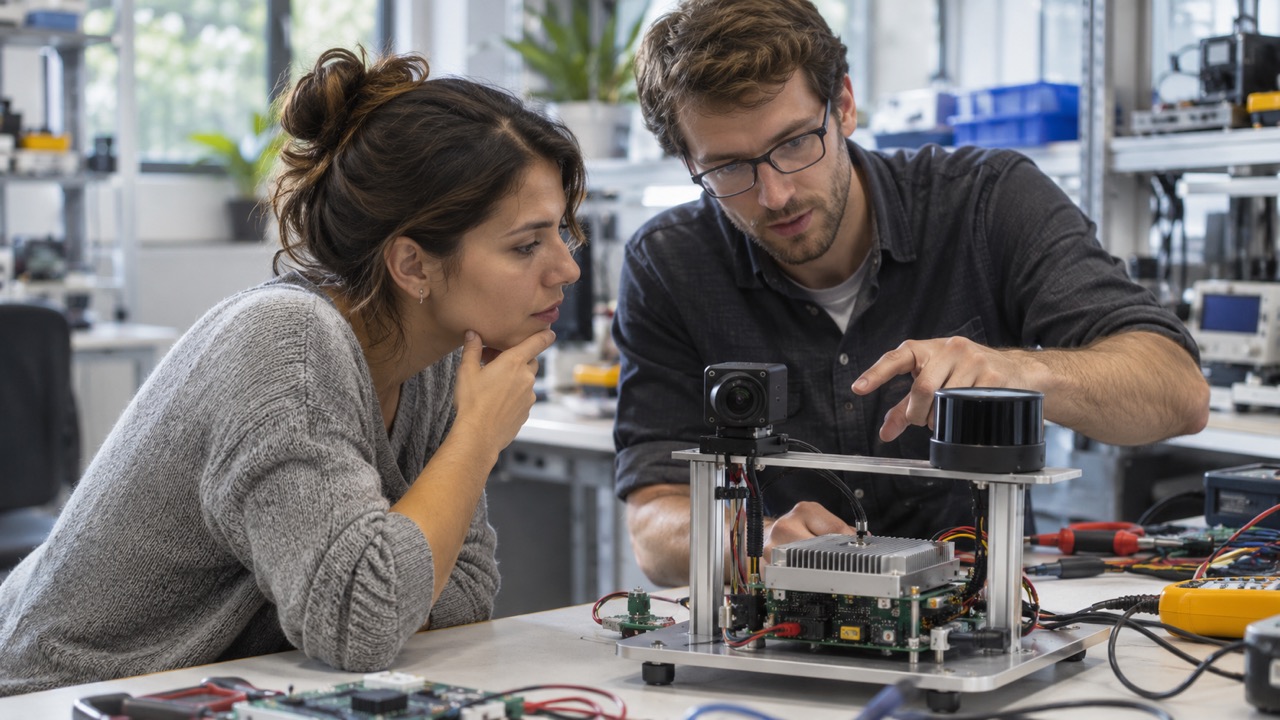
软件资源与实际配置共同验证
驱动、模型和控制软件应与具体硬件版本保存。预先整合的工具提供开发入口,实际任务仍需要检查输入连续性、共享资源和结果输出。
更换传感器或调整模型之后,可以沿用共同任务复查变化,并保留新增条件。这样,开发样例的经验能够逐步进入实际设备,也便于维护时恢复原有环境。
在PG看来,这段视频的重点在于机器人系统需要多部分协同。可复查的结果应让传感输入、软件版本与任务状态保持对应,再根据真实运行条件评价平台作用。